


在当下主流汽车市场,智驾规模化普及面临结构性矛盾:传统行泊一体方案若依赖高算力硬件,将直接推高整车成本;若限制算力,则会牺牲功能体验。面对这一制约行业发展的共性难题,深耕智驾多年的天瞳威视给出了自己的工程化答卷:通过自研感知架构与深度的软硬协同优化,在有限算力下极致释放中高阶智驾潜能。基于这套精益工程化路径,天瞳威视地平线征程6系列芯片的智驾方案迈入近百万级平台化量产阶段,在成本与体验的博弈中找到了破局点。
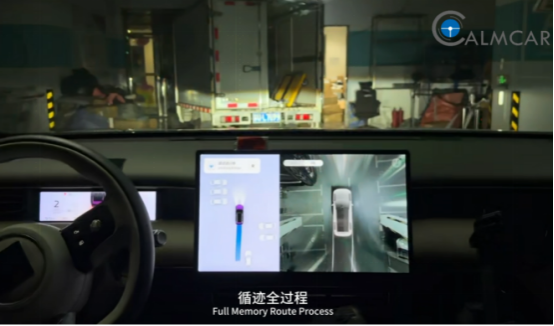
面对征程6B芯片算力受限的情况,天瞳威视摒弃了盲目的硬件堆砌,转向底层算法的深度挖潜。依托地平线BPU纳什架构的支持,天瞳威视自研了Transformer BEV环视融合Sparse4D前视感知架构,并通过传感器信息的稀疏化融合与连续时序建模,让系统在有限算力下依然能精准理解动态交通流。正是基于这一底层技术路径,该方案在18 TOPS算力底座上成功实现了行泊一体的体验升级,不仅有效攻克了低矮路沿、悬空障碍物及断头路、机械车位等传统感知长尾难题,还在受限成本下完成了高阶辅助驾驶能力的量产落地。
然而,行业内在有限的硬件资源上跑通高阶算法,也衍生出了新的隐忧:如何防范因硬件资源紧张或单点故障导致的系统失效?为了彻底解决这一痛点,天瞳威视引入了1oo2D(双重冗余)系统架构。该架构支持主副域控协同、冗余供电通信与异构传感器交叉校验。当系统自检发现严重异常时,健康系统可无缝接管并执行降级逻辑,引导车辆平顺进入本车道安全停车等最小风险状态,从底层逻辑上规避了单一软硬件故障导致失控的风险。
在智驾产业步入下半场的当下,天瞳威视以严谨的精益智驾工程化能力印证:真正的智驾平权并非硬件堆料,而是依托软硬协同的深度优化与航空级的安全冗余设计,让主流价位车型同样具备可靠、越级的智能出行体验。
本平台所发布信息的内容及准确性,由提供消息的原单位或组织独立承担完全责任。
其中,本文档包含由人工智能大模型生成的内容,不构成专业建议,使用者需自行核实并判断其适用性。



